Product Overview
绝对角度,零妥协。
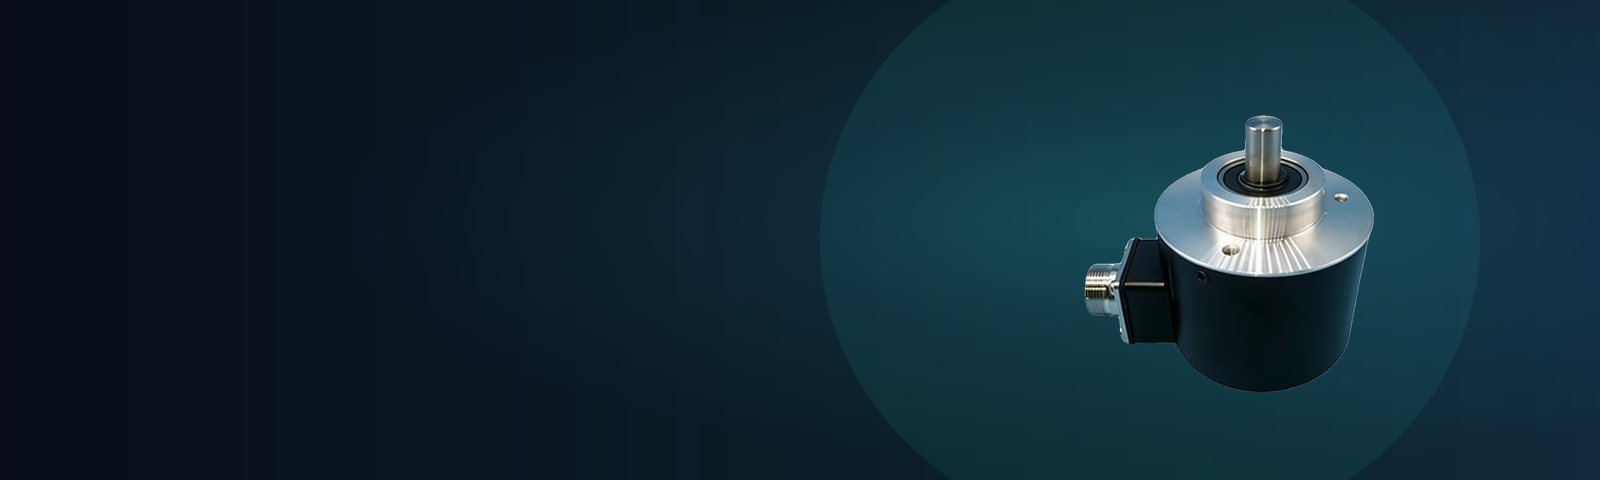
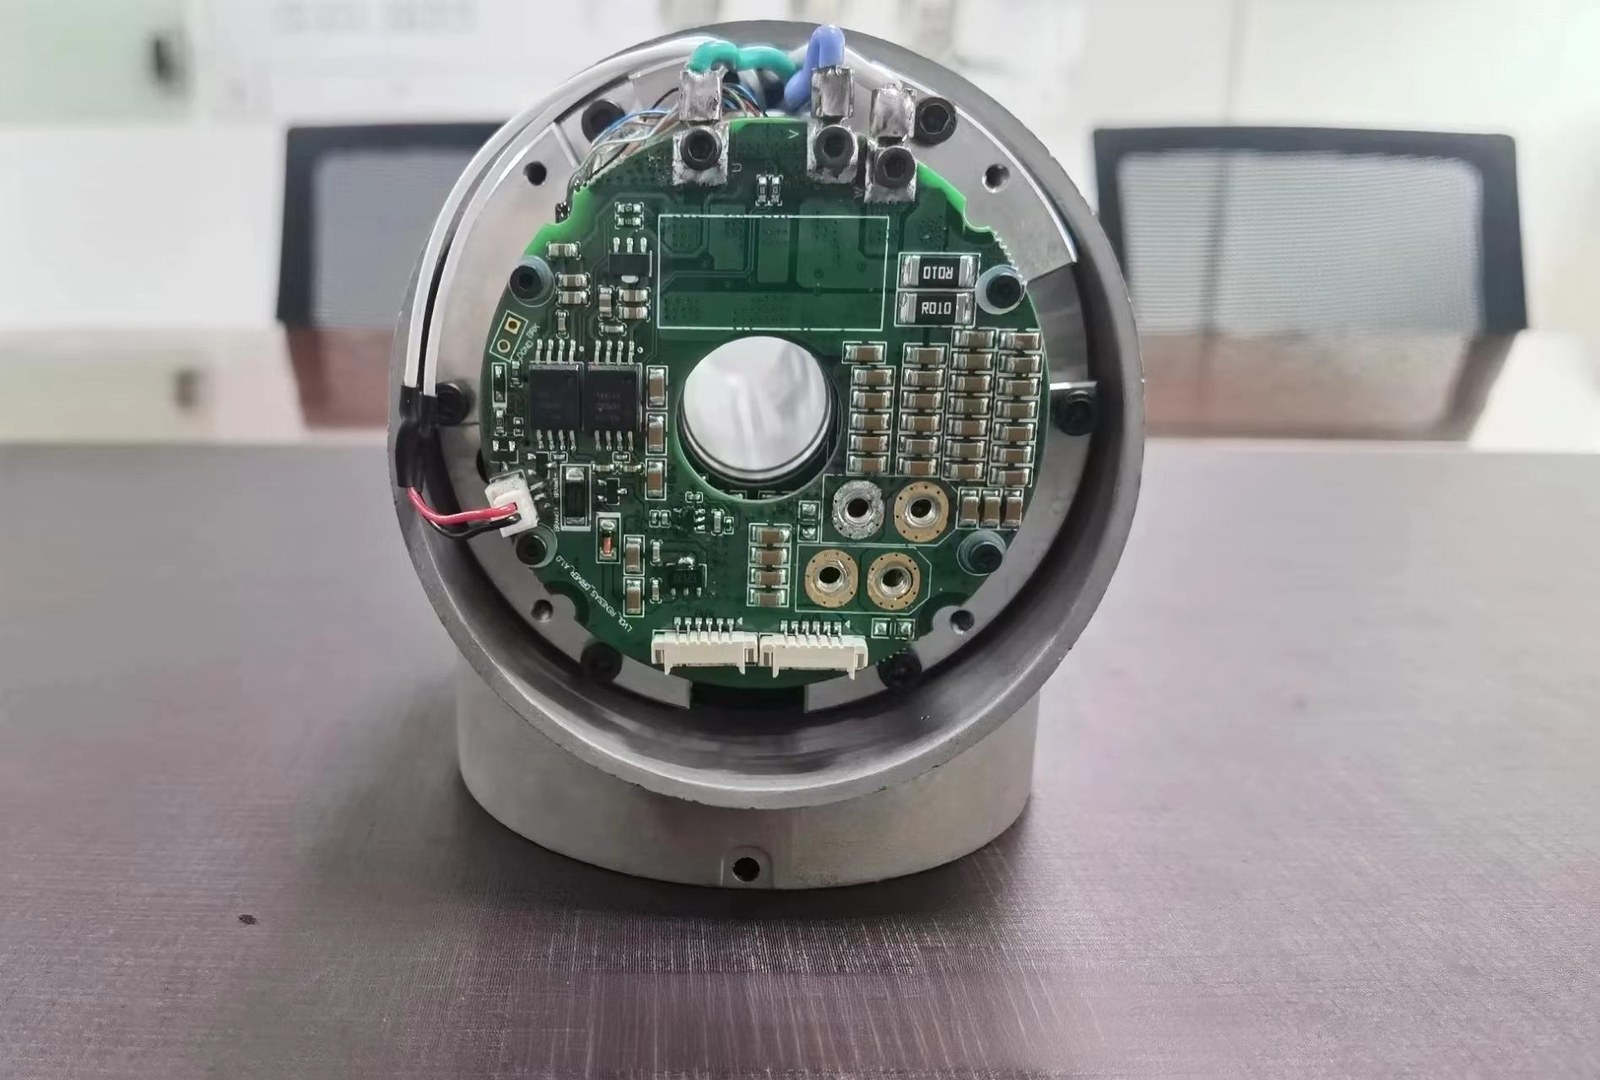
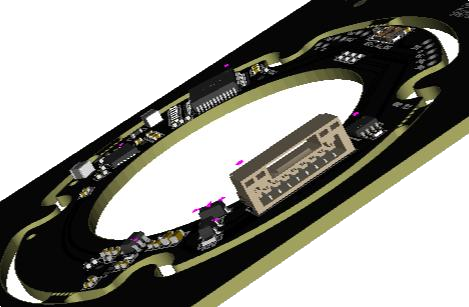
RM10 采用自研 AFEA1001 电感检测芯片,通过平面线圈耦合实现绝对角度测量。绝对式输出——断电位置保持、上电即知位置、无需回零,可替代伺服电机、机器人关节、主轴与转台上的光电和磁电编码器——同时耐受油污、粉尘、水汽与振动。
- 高分辨率绝对式,单圈与多圈可选
- 0.001° 绝对精度
- 最高10,000 RPM,通信频率16kHz
- 可直接替代 RS485(多摩川协议),支持 BISS-C 与 SSI
- 超低功耗:Sleep < 25µA,Deep Sleep < 2µA
- IP67防护,可选三防涂覆以应对恶劣环境
交互演示
体验 RM10 测量原理
拖拽编码器圆盘旋转——实时观察绝对角度的变化。
点击并拖动旋转

角度153.508°
圈数0
满量程
RM10 Platform
One encoder, four mounting options
Every variant below is the same RM10 inductive encoder — choose the shaft and mounting that fits your mechanical design.
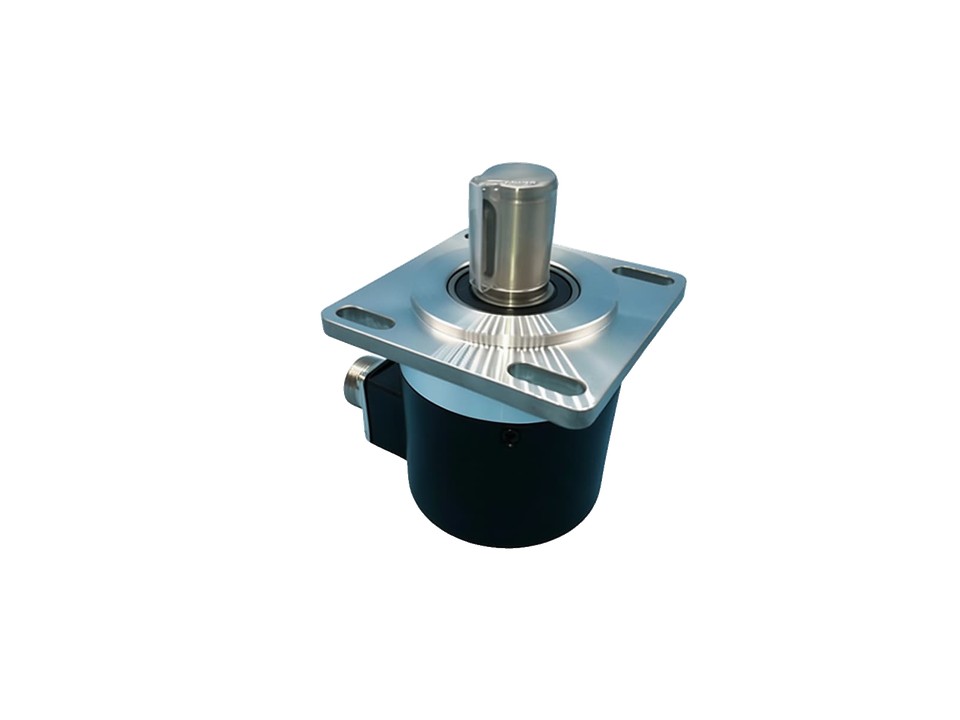
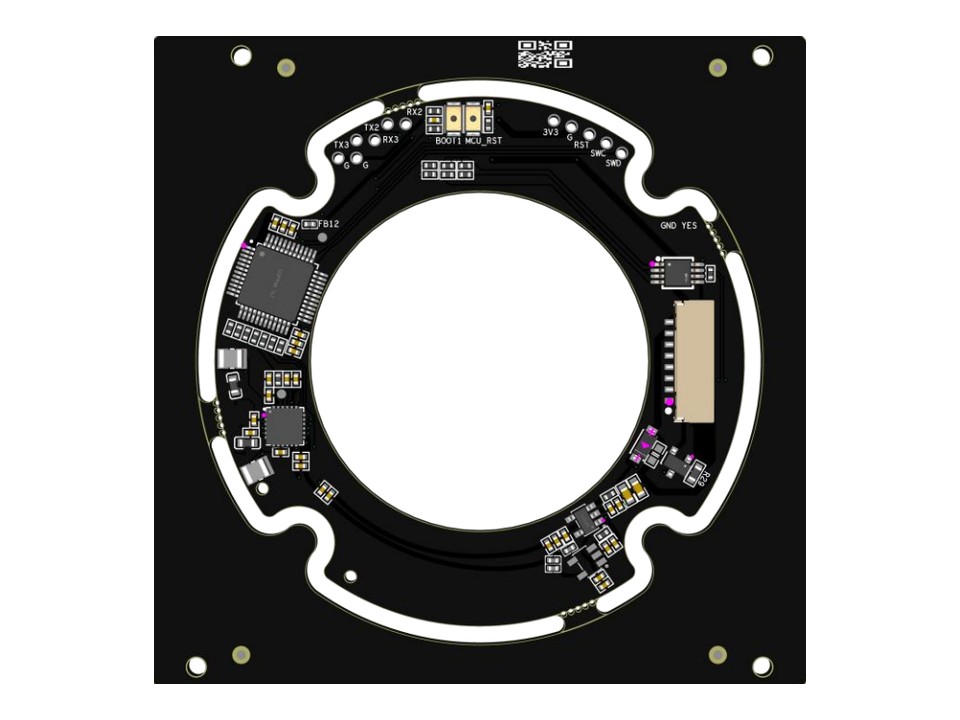
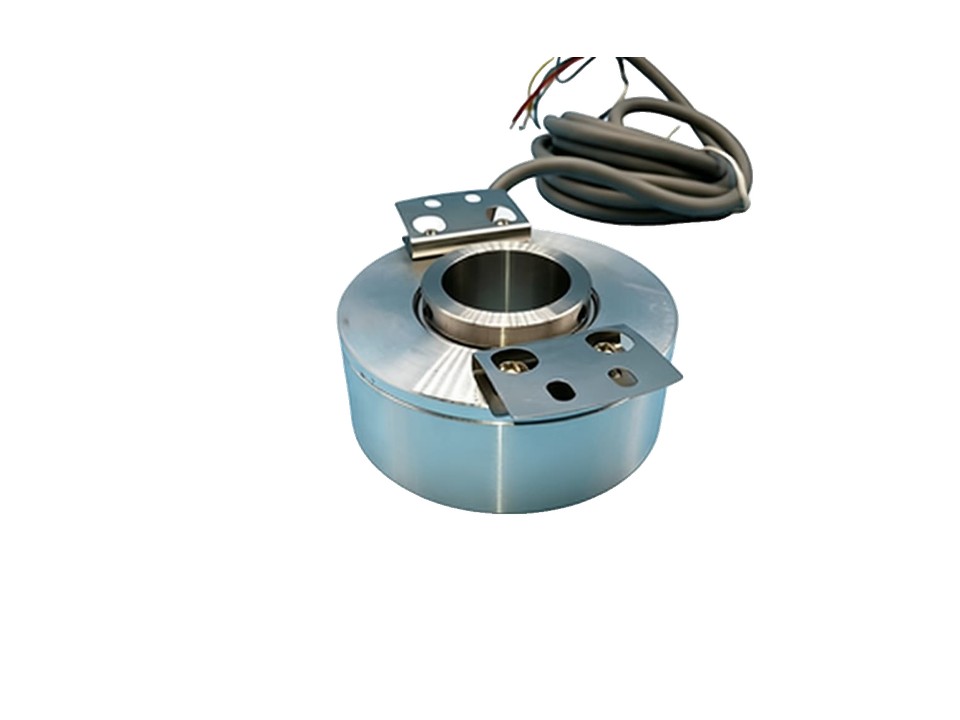
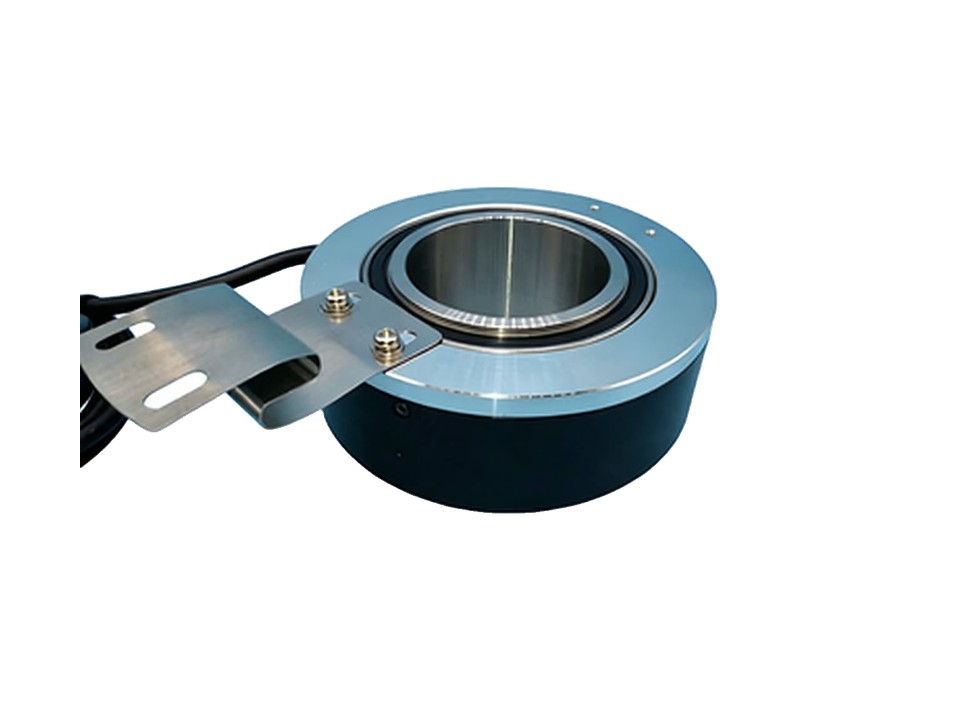
输出方式绝对式无需回零
精度0.001°sensing accuracy (single-turn, 25 °C)
最高转速10,000 RPMcommunication ≤ 16 kHz
Current draw≤ 15 mADeep Sleep < 2 µA
| 产品型号 | RM10 |
| 核心芯片 | AFEA1001 自研电感检测SoC |
| 检测原理 | 电感式(电磁感应 + 涡流检测) |
| 输出方式 | 绝对式(断电位置保持,上电即知位置,无需回零) |
| 检测精度 | 0.001° |
| 超速报警 | 支持(阈值可设),超限主动报警 |
| 一键校正 | 免工具——供电状态下将转子旋转一周,自动捕获机械零位并写入存储 |
| 最高转速 | ≤ 10,000 RPM |
| 通信协议 | RS485(多摩川协议)/ BISS-C / SSI(一板三协议) |
| 通信频率 | ≤ 16 kHz |
| 供电电压 | 2.5 V – 5.5 V(典型 5V) |
| 工作电流 | 典型 15mA |
| 绝缘电阻 | 50 MΩ |
| 工作温度 | −40 °C ~ +85 °C |
| 防护等级 | IP67(可选增强涂覆) |
| ESD 防护 | IEC 61000-4-2,±12 kV |
| 振动 | 10~55Hz 振幅1.5mm;55~2000Hz 加速度98m/s²;XYZ轴各2小时 |
| 机械冲击 | 980 m/s²(约100g),11ms,每方向3次 |
| 低功耗模式 | Sleep < 25 µA · Deep Sleep < 2 µA |
注:检测精度(0.001°)优于17位单圈输出步距(0.00274°/LSB):测量原理并非限制因素——输出协议将测得角度量化为0.00274°步距;可应要求提供更高位宽输出。≤16 kHz为串行通信刷新率;最高转速为机械额定值——两者为独立参数。
接口
三种协议,共用一个8针端子
RM系列三种协议共用一套8针端子定义,简化您的线缆设计与库存管理。
| Pin | Signal |
|---|---|
| 1 | 5V VDD |
| 2 | GND |
| 3 | NC |
| 4 | NC |
| 5 | 485+ |
| 6 | 485− |
| 7 | NC |
| 8 | NC |
适用:已使用多摩川兼容RS485绝对编码器的伺服驱动器。生态兼容性广,可靠性久经验证。
| Pin | Signal |
|---|---|
| 1 | VDD |
| 2 | GND |
| 3 | DATA+ |
| 4 | DATA− |
| 5 | CLK+ |
| 6 | CLK− |
| 7 | NC |
| 8 | NC |
适用:需要高速双向通信、实时CRC数据保护的高动态伺服与机器人应用。
| Pin | Signal |
|---|---|
| 1 | VDD |
| 2 | GND |
| 3 | DATA+ |
| 4 | DATA− |
| 5 | CLK+ |
| 6 | CLK− |
| 7 | NC |
| 8 | NC |
适用:需要简单、可靠、低成本同步接口的通用工业应用。
应用场景
RM10 的用武之地
机器人关节
人形与工业机器人关节,电机-减速器电磁环境密集;单台人形机器人使用54+只。
伺服电机
可直接替代多摩川协议伺服系统;新一代高动态驱动器可选BISS-C。
旋转工作台与主轴
机床主轴与分度台,需要高转速、高精度与长寿命。
智能水表与流量计
电池供电、无磁旋转检测,系统平均功耗低于10µA。
新能源设备
户外工作的太阳能跟踪与风电变桨系统,覆盖−40~+85°C。
自动化产线
分度、凸轮与贴装系统——传感器故障导致的停机不可接受。